Navitek · N1 · version 1 · 8 novembre 2026
Un humanoïde de 63,5 cm, dont les servos parlent.
17 servos à bus Feetech STS3215 qui renvoient leur position, leur charge, leur tension et leur température, une carte Raspberry Pi Pico 2 W, une centrale inertielle, et 48 pièces en PLA imprimées sans support. La suite de N0 : le même module d'articulation, deux fois plus grand, qui sait où il est.
Version 1 : dessinée, simulée et tranchée. Pas encore imprimée, et une cote du servo à mesurer d'abord.
Les trous de fixation et la position de l'arbre du STS3215 ne figurent dans aucune fiche que nous avons trouvée : la CAO les suppose, et un gabarit d'essai à imprimer en premier permet de les corriger. Aucune collision entre les 81 pièces de l'assemblage · chaque plateau tranché dans OrcaSlicer pour une Ender-3 V3 SE · la simulation est simulée, jamais « testée ».
Ce qui change par rapport à N0
Le même principe, deux fois plus grand, et des servos qui disent où ils sont
- Des servos qui parlent.Les SG90 de N0 obéissent à l'aveugle. Le STS3215 se branche sur un seul fil commun aux 17 servos et renvoie sa position (4096 pas par tour), sa charge, sa tension et sa température. Le robot peut enfin mesurer son corps.
- Dix-sept articulations au lieu de treize.Chaque hanche gagne un mouvement de côté (le roulis), chaque épaule aussi : le robot peut balancer son poids d'un pied à l'autre au lieu de pencher la cheville. Il manque encore la rotation de la hanche, pour tourner sur place.
- Une centrale inertielle.Un BNO055 dans le torse dit au robot de quel côté il penche. Dans la simulation, c'est ce retour d'information qui fait avancer N1 près de deux fois plus loin que la même marche aveugle (plus bas).
- Un cerveau en deux étages.Le Pico commande les servos et lit la centrale ; il porte la sécurité. Un Raspberry Pi Zero 2 W facultatif, relié au Pico, ajoute la caméra de la tête et les programmes qui apprennent. Le robot marche sans lui.
Le servo, et ce qu'on sait de lui
Feetech STS3215, version 12 V · relevé sur les fiches de revendeurs, cahier R-037
| Fait | Valeur | État |
|---|---|---|
| Boîtier | 45,2 × 24,7 × 35 mm · 55 g | relevé sur plusieurs fiches |
| Couple au blocage, 12 V | 30 kg·cm, 2,7 A | annoncé : un pic, pas le couple continu (une fiche donne environ 5 kg·cm de couple nominal pour la version 7,4 V) |
| Capteur | codeur magnétique 12 bits | relevé |
| Bus | un fil demi-duplex, jusqu'à 1 Mbit/s, 253 servos | relevé |
| Cannelure | 25 dents, arbre de 5,9 mm | relevé |
| Trous de fixation, position de l'arbre | inconnus | à mesurer sur le servo reçu (hypothèse dans la CAO) |
| Comparaison avec d'autres servos à bus | non faite | le STS3215 reste le candidat à cause de son écosystème (les bras ouverts SO-100 et SO-101, avec LeRobot) |
Sources : fiches Feetech relayées par servodatabase.com, DFRobot, Seeed/openelab, Waveshare ; la fiche d'origine de Feetech n'a pas pu être lue (texte invisible sur des images). Les sous-modèles (C001, C018, C047) ont le même boîtier mais d'autres engrenages : un seul numéro de pièce dans la nomenclature.
L'électronique, en trois choix
Le bus, la pile, la centrale · chaque choix est écrit comme choix, pas comme fait
- Le bus.Un seul UART du Pico, TX et RX réunis par une résistance, l'écho lu et rejeté ; identifiants 1 à 17, réglés un à un avec un PC et un adaptateur Feetech FE-URT-1. À valider sur le banc : le Pico n'a pas de demi-duplex matériel confirmé.
- La pile.Une 3S (9 à 12,6 V), avec une carte de protection et un fusible, et un interrupteur d'arrêt d'urgence. Un servo de 7,4 V n'accepte pas une 3S : ne pas mélanger les versions. Le Pico a son propre régulateur 5 V.
- La centrale.Un BNO055 (fusion à bord, 100 Hz au plus) plutôt qu'un MPU-6050, jugé en fin de vie. Si 100 Hz ne suffisait pas à l'équilibre, on lirait le gyroscope brut et on filtrerait soi-même.
En simulation : ce que N1 peut faire
MuJoCo 3.8 · modèle tiré de la CAO · 2,3 kg · simulé, pas testé
Le modèle du robot est tiré de la CAO : la géométrie des pièces, les grammes du tranchage, un servo par articulation borné
au couple de blocage annoncé (30 kg·cm, soit 2,94 N·m). Ce qui suit est simulé : le vrai robot peut en différer.
Les hypothèses (inertie du moteur, masse de l'électronique, couple réel) sont écrites dans modele_n1.py, et le cahier R-038
de notre journal de recherche donne ce qu'on attendait avant chaque essai.
S'accroupir
Part du couple de blocage que le genou doit fournir, en moyenne puis au pic. Sur deux jambes, à peine plus du quart du blocage au pic à 90° de genou ; sur une jambe, le robot tient jusqu'à 70° (là où N0 saturait), et tombe à 90°.
| Genou | Deux jambes (moyen / pic) | Une jambe (moyen / pic) | Une jambe |
|---|---|---|---|
| 20° | 3 % / 8 % | 12 % / 34 % | tient |
| 40° | 6 % / 15 % | 16 % / 44 % | tient |
| 60° | 8 % / 23 % | 18 % / 58 % | tient |
| 70° | 10 % / 28 % | 27 % / 78 % | tient |
| 90° | 12 % / 36 % | 4 % / 17 % | tombe |
L'équilibre sur une jambe est cherché par un décalage fixe de la hanche et de la cheville, sans retour d'information : un ordre de grandeur.
Marcher, avec et sans retour d'information
Une marche périodique à onze réglages, plus quatre gains qui corrigent la cheville d'après l'inclinaison du torse, a été cherchée trois fois (trois graines) par l'algorithme CMA-ES, puis refaite trois fois avec les gains forcés à zéro : la même marche, aveugle. Avec le retour, la distance moyenne est de 23 cm en douze secondes ; sans, de 13 cm (aucune des trois marches aveugles ne tombe). À titre de repère, N0 aveugle faisait 6 à 8 cm en dix secondes, pour un robot deux fois plus petit.
| Marche | Graine | Avance en 12 s | Dérive de côté | Fin | Couple max |
|---|---|---|---|---|---|
| avec retour | 1 | 21 cm | 1 cm | debout | 100 % |
| avec retour | 2 | 19 cm | 1 cm | debout | 100 % |
| avec retour | 3 | 31 cm | 3 cm | debout | 100 % |
| aveugle | 1 | 8 cm | 1 cm | debout | 38 % |
| aveugle | 2 | 12 cm | 1 cm | debout | 100 % |
| aveugle | 3 | 20 cm | 4 cm | debout | 100 % |
Un seul modèle de servo, parfait (sans jeu, sans chute de tension, sans échauffement) ; les marches sont réglées sur le modèle lui-même, donc elles peuvent en exploiter un défaut ; trois graines ; la marche avance en diagonale (la dérive de côté est dite). Se relever n'est pas encore traité. Le « couple max » est la part du couple de blocage : 100 % veut dire que le servo sature.
Ce qui fait tomber la marche
Chaque hypothèse du modèle a été divisée par deux, puis multipliée par un et demi, et la meilleure marche rejouée telle quelle (sans la réoptimiser).
| Hypothèse | Divisée par 2 | Multipliée par 1,5 |
|---|---|---|
| Masse de l'électronique (330 g) | tient, 24 cm | tombe à 2,9 s |
| Couple de blocage des servos | tombe à 3,7 s | tombe à 9,3 s |
| Raideur de position des servos | tient, 15 cm | tombe à 3,2 s |
| Frottement du sol | tient, 17 cm | tombe à 4,3 s |
| Inertie du rotor | tient, 30 cm | tombe à 7,1 s |
| Amortissement des charnières | tombe à 6,8 s | tient, 28 cm |
Ce qui s'imprime
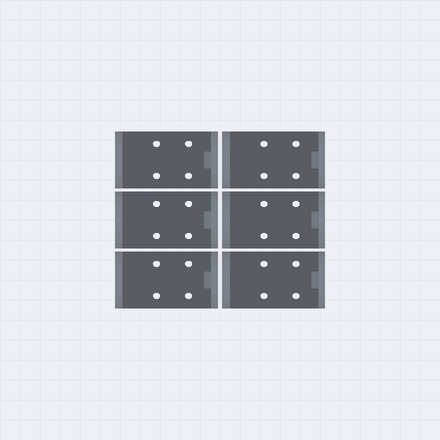
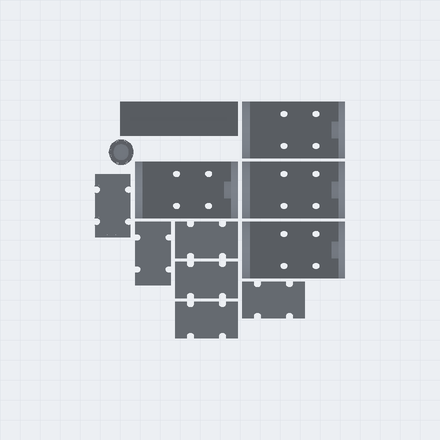
48 pièces · 49 h 39 · 980 g de PLA · 10 plateaux de 220 × 220 mm
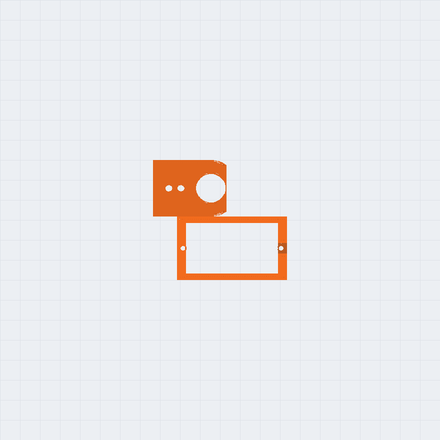
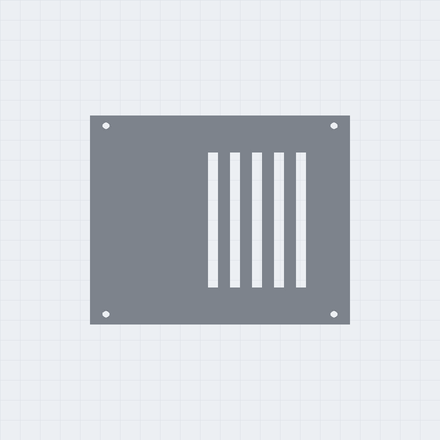
Comme pour N0, tout s'imprime sans support, sur une Ender-3 V3 SE, en PLA, 3 parois et 25 % de remplissage. Les temps et les grammes viennent du tranchage dans OrcaSlicer, pas d'une estimation. Le plateau P0 est le gabarit d'essai : à imprimer d'abord.
| Pièce | Qté | Taille (mm) | Temps | PLA | Plateau | |
|---|---|---|---|---|---|---|
| Gabarit d'essaià imprimer en premier, pour poser un vrai servo et mesurer ses trous | 1 | 67,2 × 59,8 × 5 | 20 min | 5,7 g | P0 | STL |
| Boîtier de servotient un STS3215 ; son dos porte le carré de 4 vis M3 de l'articulation suivante | 16 | 55,2 × 31,5 × 29,9 | 55 min | 19 g | P1 | STL |
| Étriertourne avec le servo : un bras sur le palonnier, l'autre sur le pivot imprimé | 16 | 51,7 × 28 × 44 | 49 min | 11,4 g | P3 | STL |
| Rallongeallonge la cuisse, le tibia et le bras | 6 | 18 × 31,5 × 18 | 20 min | 5,8 g | P5 | STL |
| Visièreentre dans sa fente, sur le devant de la tête | 1 | 16,8 × 59,2 × 3,2 | 9 min | 3 g | P5 | STL |
| Antenneferme le trou du tournevis, sur le dessus de la tête | 1 | 12,6 × 12,6 × 31,4 | 10 min | 1,1 g | P5 | STL |
| Torseporte les hanches, les épaules, le cou, la pile, la carte et la centrale | 1 | 130 × 208 × 80 | 7 h 08 | 160,8 g | P6 | STL |
| Têtese visse sur le palonnier du servo du cou | 1 | 86 × 80 × 80 | 6 h 33 | 142,1 g | P7 | STL |
| Mainse visse sur l'étrier du coude | 2 | 87,9 × 46 × 22 | 1 h 40 | 33,6 g | P8 | STL |
| Pied gauchese visse sous l'étrier de la cheville | 1 | 122 × 64 × 6,5 | 1 h 08 | 27 g | P8 | STL |
| Pied droitse visse sous l'étrier de la cheville | 1 | 122 × 64 × 6,5 | 1 h 08 | 27 g | P8 | STL |
| Dosferme le torse par 4 vis | 1 | 130 × 104 × 2,4 | 1 h 06 | 28,1 g | P9 | STL |
À acheter
Prix relevés en ligne le 8 novembre 2026, en dollars américains, hors taxes et hors livraison
| Article | Qté | Prix relevé | Source |
|---|---|---|---|
| Servo Feetech STS3215-C018, 12 V, 30 kg·cm | 17 | 26 à 31 $ pièce | RoboShop (31,38 $ avec droits de douane américains), RCDrone (29 $), AIFitLab (26 $, devise non confirmée) |
| Raspberry Pi Pico 2 W | 1 | 7 à 9 $ | prix de lancement 7 $ ; Vilros 8,61 $ |
| Centrale BNO055 (Adafruit) | 1 | 35 $ | Adafruit, 34,95 $ l'unité |
| Raspberry Pi Zero 2 W (facultatif) | 0 ou 1 | 15 à 17 $ | prix de lancement 15 $ ; SparkFun 17,25 $ |
| Pile 3S, carte de protection, fusible, interrupteur, adaptateur FE-URT-1, vis M3, PLA, fils | — | non sourcé | à relever avant de commander |
Au moins 550 $ US pour les servos, le Pico et la centrale (17 servos entre 442 et 533 $), sans la pile, la protection, les vis, le plastique, la livraison ni les droits de douane. C'est un ordre de grandeur, pas une soumission : les prix changent et plusieurs fiches étaient en rupture de stock.
Et après
N2, le même principe à un mètre
N1 doit encore prouver qu'il se relève et que ses cotes de servo tiennent sur un vrai boîtier. Ensuite : N2, environ un mètre, des moteurs sans balais avec un réducteur imprimé ; puis N3, de la taille d'un adulte. La feuille de route est sur la page de N0.
Les fichiers
Licence CC BY 4.0 : imprimez, modifiez, partagez, en nommant Navitek N1
n1.py, le script FreeCAD qui les dessine (les cotes du servo à mesurer sont en tête).1 Mo · ZIP
La simulation MuJoCo
Le modèle, les scripts des essais et leurs résultats en JSON : refaites-les chez vous.0 Mo · ZIP
Version 1 : les fichiers changeront avec les premières mesures du servo et les premières impressions. Ce qui a été vérifié et ce qui ne l'est pas est dit plus haut, sans arrondi.
Vous avez un STS3215 ?
Mesurez l'entraxe de ses trous de fixation et la distance de l'arbre au bout du boîtier, et envoyez-nous les deux chiffres, ou une photo avec un pied à coulisse. C'est ce qui manque pour que N1 soit imprimable. Dites aussi ce qui accroche.
Écrire à Yoan ou appelez : 514 926-8633Navitek N0, le petit humanoïde · Voir comment on travaille : la méthode · Retour à l'accueil